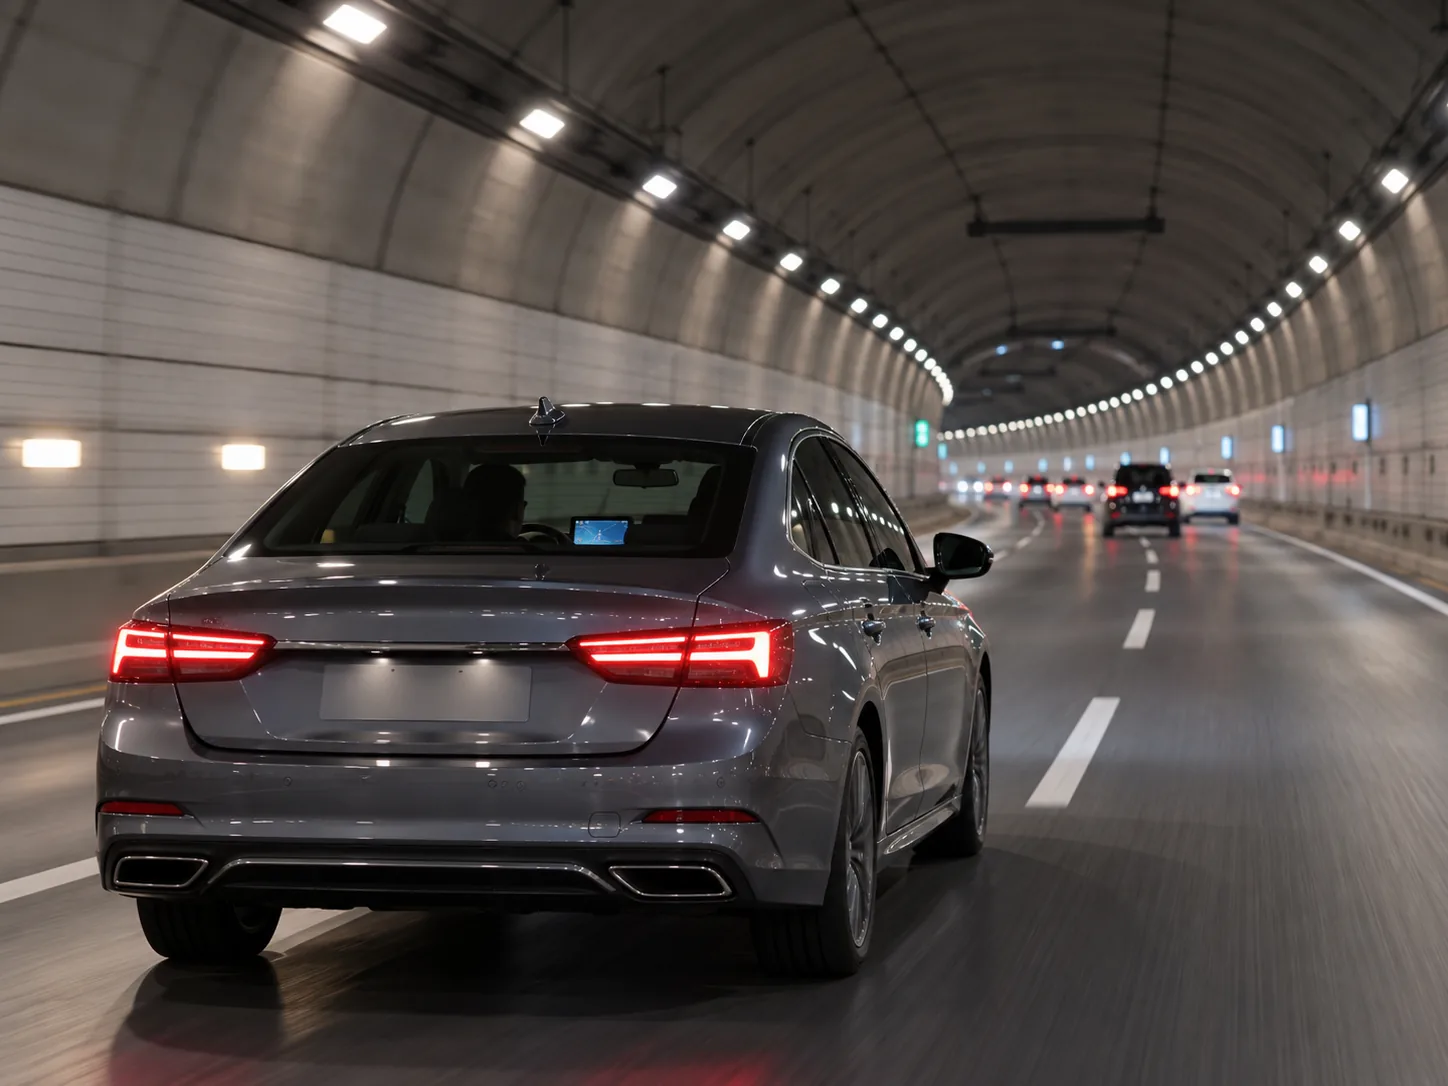
터널에 들어가면 휴대폰 지도에서 내 위치 점이 잠시 멈추거나 엉뚱한 도로로 튈 때가 있습니다. 그런데 차에 기본으로 달린 내비게이션은 터널 안에서도 화살표가 부드럽게 움직이는 것처럼 보이기도 하죠. 터널 천장이 위성 신호를 막는데 내비는 어떻게 길을 이어갈까요? 핵심은 마지막으로 받은 위치와 차가 실제로 움직인 방향·거리를 이용해 잠시 위치를 추정하는 방식입니다.
위성 신호가 약해지면 위치를 계산해 이어갑니다
GPS를 포함한 위성항법 시스템은 여러 위성에서 오는 신호를 받아 현재 위치를 계산합니다. 터널 안이나 지하 주차장처럼 하늘이 막힌 곳에서는 신호를 받기 어렵고, 도심의 높은 건물 사이에서도 반사 때문에 위치가 흔들릴 수 있어요. 이때 위성 위치만 기다리면 내비 화면의 화살표가 멈추거나 터널 밖으로 튈 수 있습니다.
차량 내장형 내비게이션은 차가 움직이는 정보를 함께 사용할 수 있습니다. 자이로 센서는 차가 얼마나 회전했는지, 가속도 센서는 움직임의 변화를 감지합니다. 차량에 연결된 속도 센서나 바퀴 회전 정보가 있으면 얼마나 이동했는지도 계산할 수 있어요. 이처럼 외부의 새 위치 신호가 없을 때 마지막 위치와 속도·방향 정보를 이용해 현재 위치를 짐작하는 방법을 데드레커닝(dead reckoning), 즉 추측 항법이라고 부릅니다.
Bosch는 차량 위치 시스템이 터널이나 교량 아래에서 위성 연결이 끊기면 관성 센서와 바퀴 속도 센서 신호를 이용할 수 있다고 설명합니다. u-blox의 자동차 데드레커닝 안내도 위성항법, 관성 측정 장치, 차량 센서를 결합해 신호가 약하거나 끊긴 환경에서 위치를 이어가는 방식을 소개합니다. 다만 어떤 센서를 실제로 쓰는지는 차량과 내비게이션 장치의 설계에 따라 다릅니다.
지도 위의 도로 정보도 위치를 보정합니다
센서만으로 계산하면 시간이 지날수록 오차가 쌓일 수 있습니다. 회전량이 조금씩 어긋나거나 바퀴의 이동 거리를 정확히 알기 어려우면 계산한 위치가 실제 차의 위치에서 벗어나기 때문이에요. 그래서 내비게이션은 주변 도로의 형태와 주행 경로를 참고해 가장 그럴듯한 도로 위에 위치를 맞추기도 합니다. 이 과정을 맵매칭이라고 합니다.
예를 들어 터널이 지도에 표시되어 있고, 진입 전에 차가 어느 방향으로 어느 정도 속도로 달렸는지 알면 시스템은 터널의 진행 방향을 따라 화살표를 이어갈 수 있습니다. TomTom의 차량 내비게이션 개발 문서는 GNSS가 약해지는 터널에서 차량 센서와 이동 거리 정보를 지도에 맞추고, 계산 오차를 보정하는 방식을 설명합니다. 지도 데이터와 센서 입력이 맞을수록 화면이 자연스럽게 이어질 가능성이 높아집니다.
터널이 여러 갈래로 나뉘거나 지하도로가 겹치는 곳에서는 길을 잘못 짚을 가능성도 있습니다. 정확한 센서 입력이 없거나 지도에 새 도로가 반영되지 않았다면 내비가 다른 경로로 표시할 수 있어요. 터널을 빠져나온 뒤 위성 신호를 다시 받으면 새 위치로 계산을 고쳐 화살표가 갑자기 제자리로 이동하는 것처럼 보일 수도 있습니다.
차량 내비와 휴대폰 내비는 같은 방식이 아닙니다
차량 내장형 내비게이션은 차의 속도나 회전 센서 정보를 받을 수 있는 경우가 많습니다. 반면 휴대폰에서 실행하는 내비 앱은 앱과 차량 연결 방식, 휴대폰 센서, 지도 서비스에 따라 사용할 수 있는 정보가 다릅니다. 차와 연결되지 않은 휴대폰 앱은 바퀴 회전 정보를 직접 받지 못할 수 있어요. 어떤 앱은 마지막 진행 방향과 도로망을 바탕으로 위치를 추정하고, 어떤 상황에서는 점이 멈추거나 터널 끝에서 한꺼번에 움직일 수 있습니다.
즉, “터널에서는 내비가 항상 센서로 정확히 위치를 안다”고 말할 수는 없습니다. 센서 기반 추정, 지도 맞춤, 단순한 경로 예상 중 무엇을 쓰는지는 제품에 따라 달라지고, 신호가 끊긴 시간이 길수록 오차가 커질 수 있어요. 평소에는 매끄럽게 지나가는 것처럼 보여도 그것은 GPS가 터널에 도달한 것이 아니라, 다른 입력과 지도 정보를 활용해 잠시 위치를 이어간 결과일 수 있습니다.
터널에서 내비가 튀어도 곧바로 고장은 아닐 수 있어요
터널 진입과 진출 때 위치가 잠깐 흔들리는 것은 위성 신호가 제한되고 추정 오차가 보정되는 과정에서 생길 수 있습니다. 길을 크게 벗어나지 않는다면 터널을 빠져나와 신호를 다시 받은 뒤 안정되는지 살펴보세요. 다만 터널이 아닌 곳에서도 위치가 계속 튀거나, 여러 기기에서 같은 구간이 잘못 표시되면 지도 오류나 기기 문제일 수 있습니다.
내비게이션 화살표가 터널 안에서 계속 움직이는 건 눈에 보이지 않는 위성 신호가 벽을 뚫고 들어와서가 아닙니다. 마지막으로 확인한 위치, 차의 움직임을 알려주는 센서, 도로 지도 정보를 조합해 잠시 길을 이어가는 거예요. 그래서 터널을 지나는 동안에도 화면은 계속 안내할 수 있지만, 위치가 완벽하다고 단정하지 않고 실제 표지판과 도로 상황도 함께 살피는 것이 안전합니다.